坤巡 · 塔筒无人机巡检
应用于中广核等风电项目
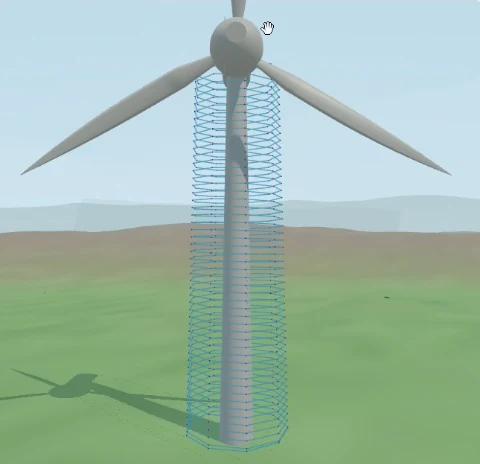
通过绕飞建模、自动航点规划与绕塔图像采集,连接塔筒外观缺陷识别、位置标注及报告生成。
KUNXUN · WIND TURBINE TOWER INSPECTION
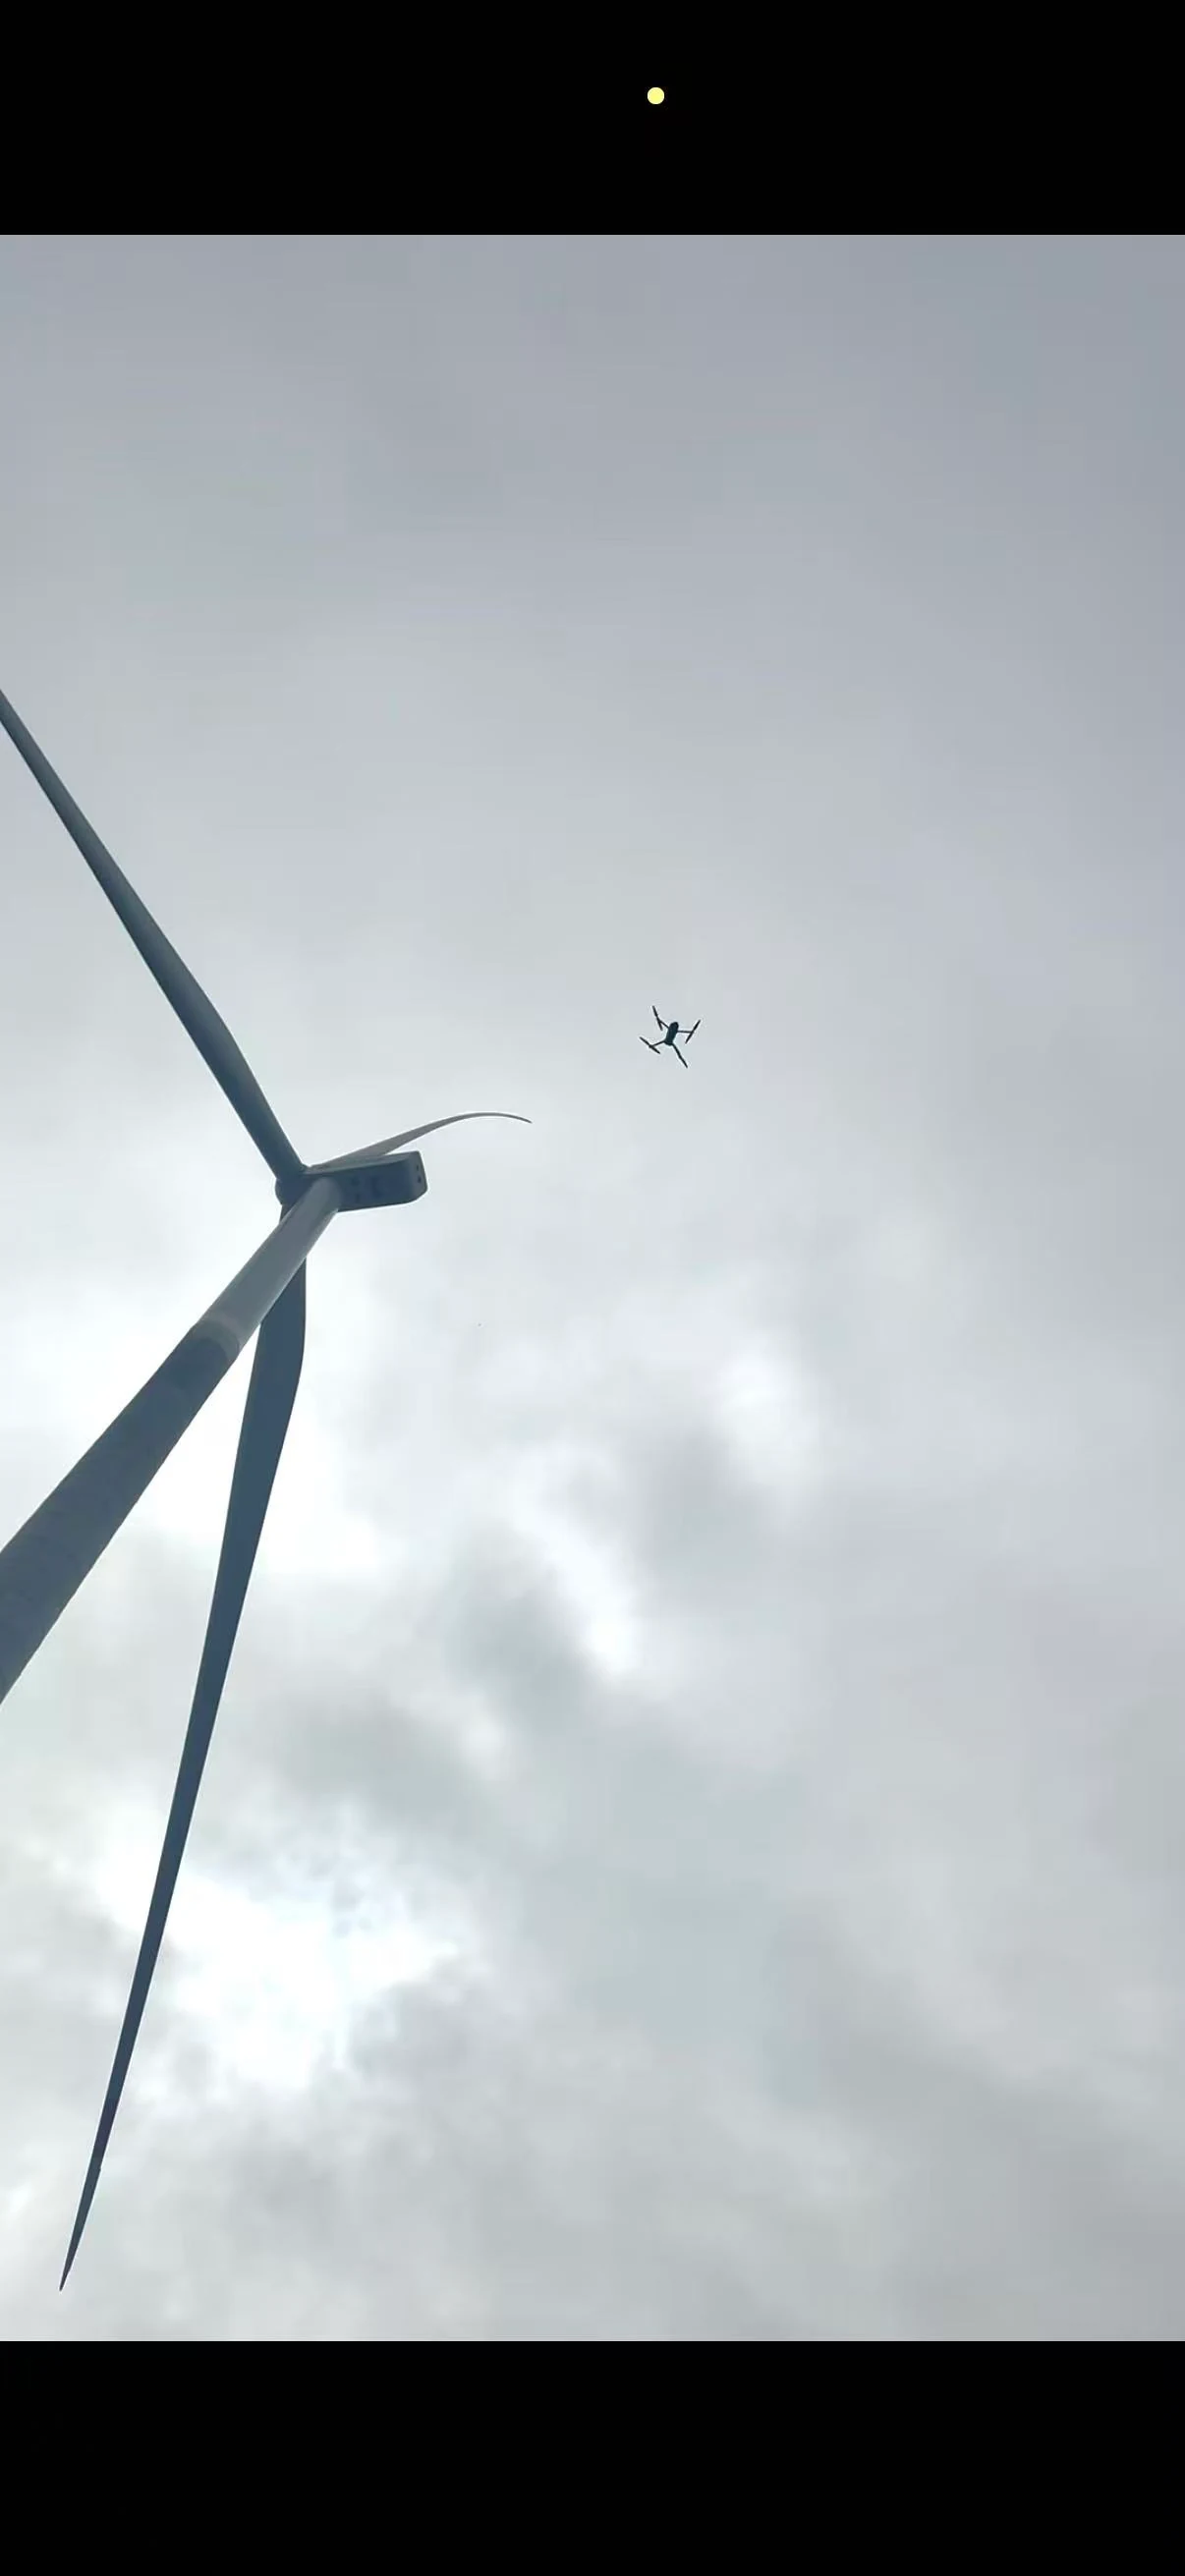
从塔筒建模和绕飞航点开始,按统一路径采集高清图像,识别裂缝等外观问题,经过人工复核后输出检测报告和数字化项目档案。
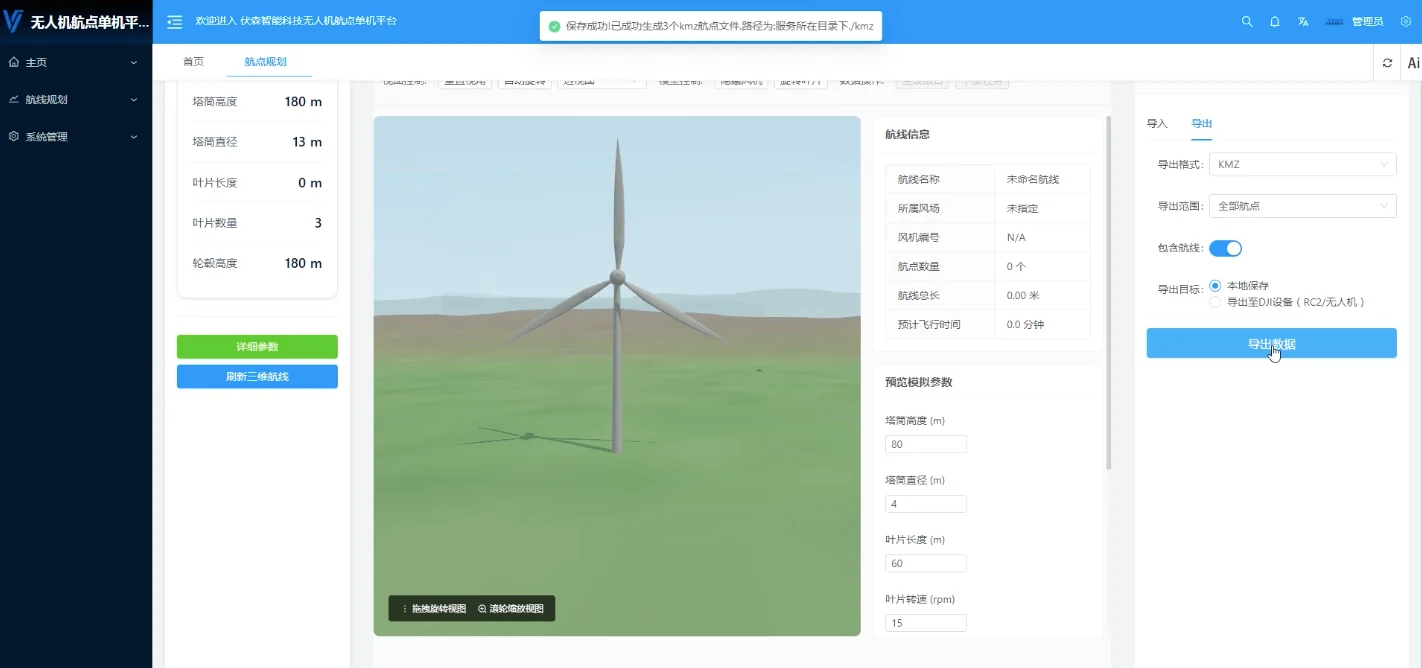
坤巡是面向混凝土塔筒和风机塔筒外观的无人机智能巡检系统。它用塔筒建模和自动航点统一采集位置,再把原始图像、裂缝等缺陷、人工复核和报告归集到可查询的项目档案。
From Flight To Report
人工攀爬和经验式拍摄容易出现覆盖不一致、位置难复核和资料分散。坤巡通过塔筒空间参照组织绕飞路线,让不同塔筒使用一致的采集逻辑,并把缺陷定位回具体塔段和图像。
Workflow
Field & Platform
Defect Scope
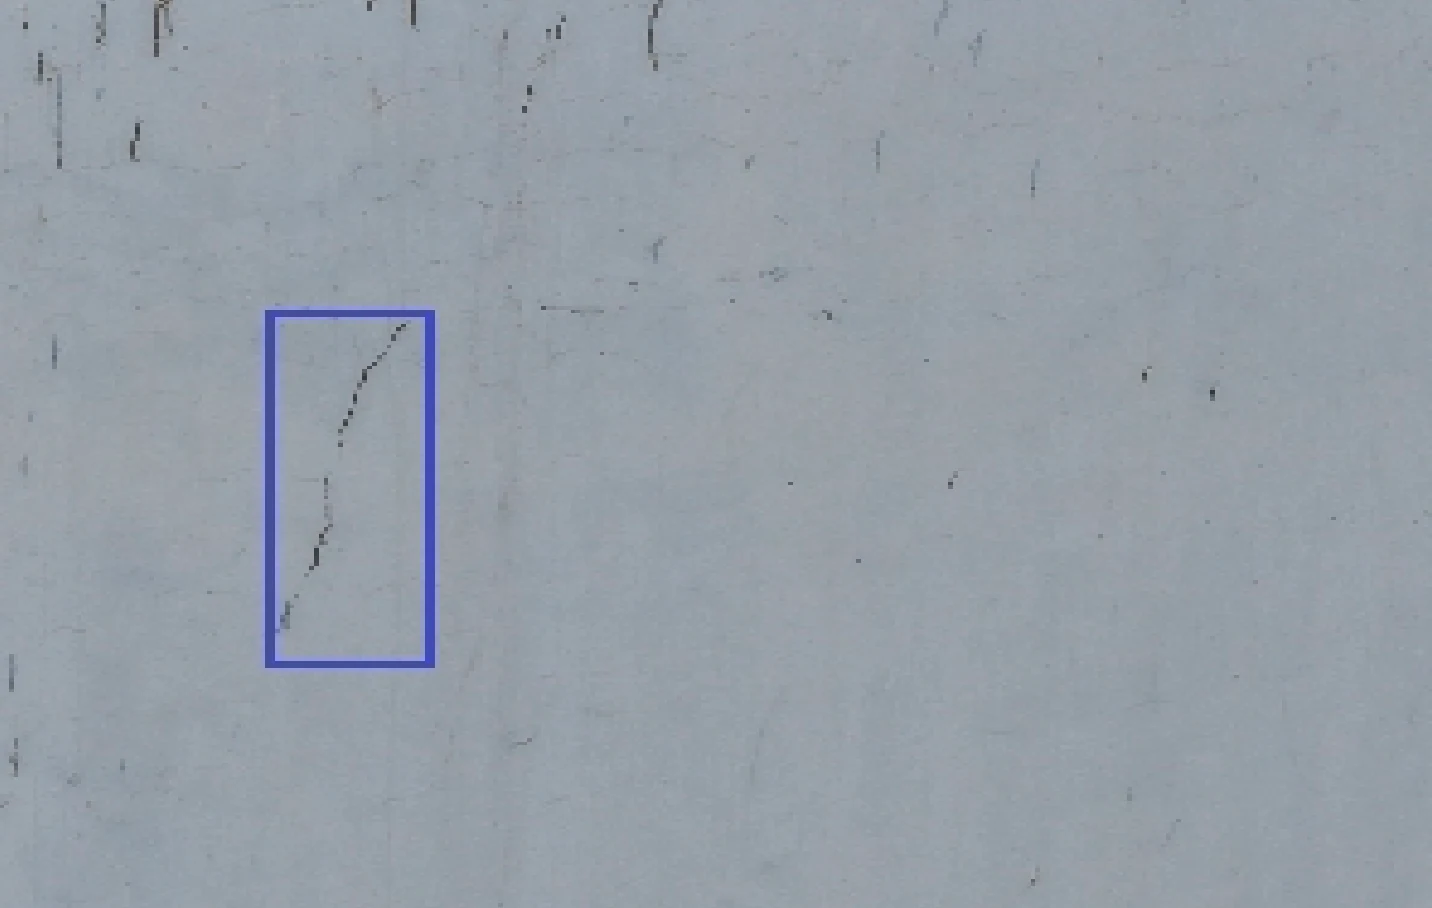
定位裂缝区域,记录所在塔段、方向、类别和对应图像。
识别保护层表面脱落与局部破损,保留复核图像。
识别连接或座浆区域的局部不饱满现象。
识别混凝土表面密实度与外观异常。
识别塔筒节段或表面连接处的错台现象。
原始图像、缺陷标注、人工复核和报告共同归档。
Project Application
应用于中广核等风电项目
通过绕飞建模、自动航点规划与绕塔图像采集,连接塔筒外观缺陷识别、位置标注及报告生成。
Key Capabilities
| 项目 | 标准方案 |
|---|---|
| 无人机平台 | 便携式无人机巡检 |
| 航拍点数量 | 300个以上/塔 |
| 单塔巡检 | 不超过40分钟 |
| 三维建模 | 不超过10分钟 |
| 识别范围 | 5类以上塔筒外观缺陷 |
| 输出结果 | 模型、高清图像、缺陷位置、复核记录、报告与档案 |
FAQ
坤巡根据塔筒三维模型自动计算航拍点,组织绕塔飞行与图像采集,将建模、航点规划、自动拍摄、AI检测和报告生成串联。
坤巡面向混凝土塔筒外观检测,识别裂缝、掉块、座浆不饱满、蜂窝、麻面、孔洞和错台等问题,保留缺陷位置与图像,便于人工复核。
三维模型用于组织航点和定位缺陷,巡检图像与报告按项目归档。后续复检可对照历史图像与缺陷记录,持续跟踪塔筒表面状态。
覆盖裂缝、掉块、座浆不饱满、蜂窝麻面孔洞和错台等五类以上塔筒外观问题。
三维空间参照用于组织绕塔拍摄位置、保持影像覆盖与重叠,并帮助后续复核缺陷所在高度、方向和塔段。
可交付塔筒模型或空间参照、高清原始图像、缺陷位置和类别、人工复核记录、检测报告及按项目和机组整理的数字化档案。
已应用于中广核等风电项目。
获取产品介绍、项目方案与演示。